
ご挨拶
私たちはユーザー会がお客様同士のコミュニケーションの場として活用していただける企画を提供したいと考えております。
熟練度の差がなく楽しめるよう、JMAG熟練者はもちろんJMAG初心者の方やユーザー会にまだ参加されていない方でも安心してご参加いただけるコンテンツを豊富に用意しております。
シミュレーション技術の進化は、物理空間だけでなく設計空間にまで拡がりました。製品の性能予測だけでなく、要求を満たす設計案の提示、さらに、設計品質についての定量的な予測も可能になりました。「JMAGユーザー会2026」では、設計プロセスの自動化、データ駆動(Data Driven Design)といったテーマを中心に、参加する皆様とディスカッションを行いたいと思います。
基調講演にTesla, Inc.のDr. Konstantinos Laskarisをお招きし、ご講演いただきます。
ユーザー様による事例発表では、様々な分野の第一線でご活躍されているご講演者の方々をお招きし、様々なセッションでご発表をいただきます。
多くのお客様とお会いできることを楽しみにしております。
開催概要
| 主催 | 株式会社JSOL | ||
| 日程 | 2026年12月9日(水)~10日(木) | ||
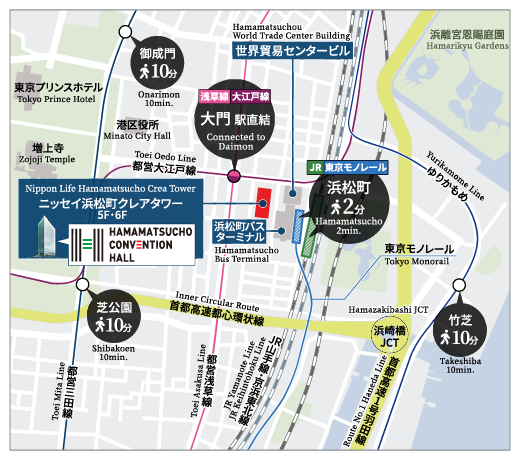
| 会場 | 浜松町コンベンションホール 〒105-0013 東京都港区浜松町二丁目3番1号 日本生命浜松町クレアタワー 5F・6F ※オンラインでの配信はございません。ご了承ください。 |
||
| 定員 | 700名 | ||
| 参加費用 (事前登録制) |
ユーザー (JMAGをご契約中のお客様):無料 非ユーザー:50,000円 (消費税別) 学生:学校ドメインでの申込に限り無料 |
||
お申し込み
JMAGユーザー会にまだ参加されていない方でも安心してご参加いただけるコンテンツを豊富に用意しました。ユーザー事例発表はすべて、今回限りの貴重なご講演です。オンラインでの配信はございません。
皆さまのご参加をお待ちしております。
早期申込特典
JMAGセミナーは最大3パラレルで実施します。
早期にお申し込みいただいた方には、1日目・2日目それぞれの夕刻に、当日実施したJMAGセミナーのテキストをまとめてお渡しします。
時間が重なり参加できなかったJMAGセミナーの内容もご確認いただけます。
また、ハンズオンセミナーなど席数限定のセミナーへの優先予約や抽選へのご参加も検討しています。
ぜひともお早めにお申し込みください。
早期申込締め切り:9月28日 17:00
2025年のプログラムはこちら。
2026年のJMAGセミナーもお楽しみに。
基調講演
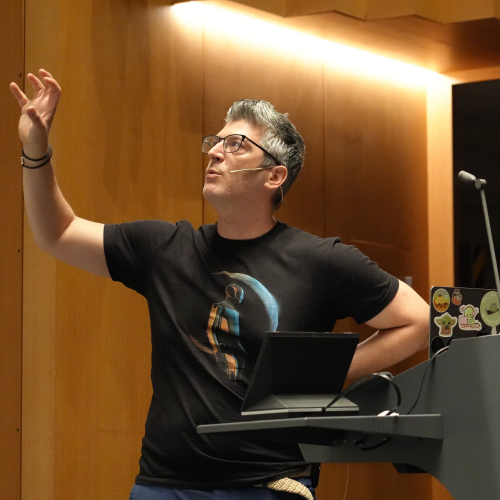
Physics-based modeling and system-level optimization are foundational to Tesla’s engineering approach. From EV powertrains to Optimus actuators, designs begin with physics and integrate electromagnetic, thermal, structural, and other system considerations into a unified optimization framework.
For Optimus, these methods extend from individual actuators to the robot as a complete system. Mission and task requirements inform the actuation strategy and hardware architecture, with motors, inverters, and gearing optimized together to deliver the required performance efficiently.
This systems-level approach enables Optimus to be designed around what the robot needs to accomplish, rather than around individual components. The goal is a highly capable, efficient, and scalable actuation system that minimizes unnecessary hardware and complexity.
Point
物理ベースのモデリングとシステムレベルの最適化は、テスラにおけるエンジニアリング手法の根幹です。EVパワートレインやOptimus向けアクチュエータの設計は、物理モデリングから始まり、電磁気、熱、構造と他のシステムとの連携を含め統合された最適化フレームワークで進めます。
Optimusでは、これらの手法を個々のアクチュエータからロボット全体のシステムにまで適用します。ロボットのミッションやタスクの要件に基づいて駆動設計方針やハードウェアアーキテクチャが決定され、モータ、インバータ、ギアが一体となって最適化され、必要な性能を効率的に発揮できるように設計されています。
このシステムレベルのアプローチにより、Optimusは個々のコンポーネントレベルではなく、システムとしてのロボットが達成すべき性能を中心に設計することが可能になります。その目標は、不要なハードウェアや複雑さを最小限に抑えつつ、高性能かつ効率的で、拡張性に優れた駆動システムを実現することです。
講演企業一覧
Daimler Truck AG Daniel Romanowski 氏 | The Next Generation of Rotor Design: Topology Optimization Meets Air-Pocket Design大規模最適化
Conventional, parametric design approaches limit the solution space to predefined geometric parameters. Topology optimization expands this space through the free distribution of material within a design domain, enabling more capable designs. Since this requires significantly more designs to be calculated, a larger number of licenses (PSL vs standard) is needed to reach an optimal result within a reasonable optimization timeframe.
In the application scenario "Air Pocket Optimization," the optimal distribution of air pockets within the rotor is investigated with the magnet in a fixed position. The model setup, objective functions, and boundary conditions are presented, along with an evaluation based on a reduced-order model using version 24.2.
Finally, the topology-optimized design is compared with the parametric reference design based on key KPIs. The conclusion and outlook focus on the combined optimization of air pockets and magnet position.
ダイキン工業株式会社 宮里 航司 氏 | 製造ばらつきによるモータ性能への影響の調査生産技術
モータの性能は、各部品の寸法公差や組付けばらつきなど、製造上生じる種々のばらつきの影響を受ける。これらの影響を設計段階で定量的に把握できれば、事前の対策検討や影響要因の特定が可能となり、開発における手戻りの低減につながる。
本検討では、モータの製造上想定されるばらつきを考慮した解析モデルを構築し、多数のばらつき条件に対する解析データを収集・分析した。得られたデータから、製造ばらつきによって生じる特徴的なばらつきモードを抽出し、各ばらつきモードとモータ性能変動との関係性を特定できる可能性について検討した。その解析手法および検討結果について報告する。
トヨタ自動車株式会社 奥松 美宏 氏 | 人と共生するロボットを支えるモータ技術 ― 高バックドライバビリティと瞬時トルクの両立 ―ロボティクス
近年、強化学習や模倣学習の進展により、人と同じ空間で活動するロボットの実用化が加速している。トヨタでは、バスケットボールロボット「CUE」や、人の作業を学習して実行するモバイルマニピュレータ「ELEY」の開発を進めている。これらのロボットでは、人や環境との接触を伴う柔軟な動作を実現する高いバックドライバビリティと、人間に近い俊敏な動作を実現する瞬時トルク性能が同時に求められる。本講演では、これらの要求を満たすモータ開発事例として、ハルバッハ配向アウターロータモータを題材に、トルク、ロータ慣性、コギングトルク、減磁耐性といった相反する設計要件を両立するための設計アプローチを紹介する。また、実機評価結果を交えながら、ロボット向けアクチュエータ開発における電磁界解析の活用事例と、次世代ロボットに向けたモータ設計の方向性について報告する。
トヨタ自動車株式会社 木下 陽介 氏 | 高周波トランスの最適化検討高周波
近年SiCやGaNを用いた次世代パワーデバイスの実用化により電力変換器のスイッチング周波数の高周波化が進められており、それにより電力変換器の高効率化、小型化が期待される。
一方で電力変換器に搭載されるトランスの設計においては、浮遊容量によるEMI特性への影響や小型化による設計制約が生じるため、これらを考慮して設計を行う場合、多大な設計工数を必要とする。
本講演では、トランスの浮遊容量を考慮した磁場、熱、強度の最適化計算を活用した設計探査事例を紹介する。
ナブテスコ株式会社 小倉 吏人 氏 | JMAGの最適化計算による冷却・減磁を考慮した高出力モータ設計の自動化データ駆動
電動モータ開発では、レアアースの供給リスクの高まりを背景に、減磁による性能影響に対する設計リスクが増大している。一方で、従来の設計プロセスは「磁石代替品への切替による性能影響の確認」のみで、磁石代替品での設計最適化を実施するには工数を必要とする。
そこで本講演では、JMAGの最適化機能と熱解析機能を活用し、各磁石グレードの特性を踏まえた磁石形状の最適化計算について検討事例を紹介する。
さらに、弊社モータ設計プロセスの標準化活動として、概略設計と詳細設計時に最適化機能をどのように扱うかを定義した。最適化設計プロセスの構築の実例も併せて紹介する。
株式会社IHI 仲沢 龍翔 氏 | 適応型オンライン学習プロセスを導入した電動化製品向けモデルベース開発の高速化事例データ駆動
IHIでは、複数の技術領域を統合したモデルベース開発(MBD)を活用し、システム全体のトレードオフを考慮した製品設計の最適化を検討してきた。しかし、一部の技術領域では、設計精度を確保するために有限要素解析(FEA)などの高忠実度解析が不可欠であり、その計算負荷が1Dモデルと連携した概念設計段階における最適化のボトルネックとなっている。
そこで本講演では、電動化システムにおけるモータ設計を対象に、JMAGによるFEA結果を逐次学習するサロゲートモデル(SUR)を導入し,FEAとSURの評価配分を適応的に切り替える最適化プロセスを提案する。本プロセスを適用することで、設計解品質を維持しつつ計算時間を短縮できることを確認した。本講演では、その適用事例と有効性について報告する。
株式会社アイシン 宮路 剛 氏 | JMAGによるFEM解析を用いた誘導電動機の電磁加振力発生に関する考察NVH
近年、自動車用駆動モータに対して高効率化に加えて低騒音・低振動化が強く求められており、誘導電動機においても電磁加振力に起因する振動・騒音の低減は重要な課題である。これまで数式に基づく理論的検討や実験的研究は多くなされてきたが、FEMによる検討は、すべり考慮のための解析ステップ数の増加や二次電流再現のために過渡解析を実施する必要があり計算負荷が非常に大きいことから、十分には行われてこなかった。近年、計算スピードが大きく向上し、誘導電動機のFEMを用いた検討も十分現実的な時間で検討が可能になった。そこで本講演では、誘導電動機の電磁加振力の発生パターンと、永久磁石同期機と比較したときの特徴について、FEM解析を用いて検証した結果を報告する。
株式会社アイシン・デジタルエンジニアリング 麻生 大貴 氏 | モータコア誘導加熱解析精度向上に向けたモデル化手法の検討生産技術
モータコアの誘導加熱解析は、加熱条件やコイル設計の事前検討に有効な手段として期待されている。一方、従来手法では温度実測結果との傾向差が生じる場合があり、活用に向けて解析精度の向上が課題であった。本講演では、解析精度向上を目的としてモデル化方法を見直し、実測結果との比較を通じてその有効性を検証する。さらに、得られた知見をもとに今後の解析活用方針を整理する。
株式会社デンソー 山田 大門 氏 | JMAG-Expressとスクリプトを活用したN-T特性自動計算環境の構築データ駆動
モータ開発においてN-T特性は重要な設計指標である。しかし、その算出には磁界解析に加え、解析結果の整理やポスト処理が必要であり、従来は磁気回路設計担当者に依存していた。
そこで、JMAGスクリプトを用いてN-T特性算出処理を自動化するとともに、JMAG-DesignerではなくJMAG-Expressを活用することで、JMAG初心者でも解析条件の設定および解析実行が可能な環境を構築した。
さらに、解析結果の取り込みを契機としてJMAGスクリプトを起動し、N-T特性を自動計算する仕組みを構築した。これにより、解析実行からN-T特性算出までの一連の作業を省力化するとともに、従来は磁気回路設計担当者に限定されていた業務を他の設計者でも実施可能とし、利用者層の拡大を実現した。本講演では、構築した環境の概要、その実現方法、および運用事例について紹介する。
株式会社レゾナック 相場 高平 氏 | アキシャルフラックスモータの最適化解析と材料選定活用の可能性最適化
アキシャルフラックスモータは三次元形状に起因して設計自由度が高く、最適化解析の適用には多くの課題がある。本講演では、アキシャルフラックスモータを対象とした電磁界解析および最適化解析の事例を紹介する。また、材料を離散変数として扱う機能を活用した材料選定の検討結果を示し、最適化解析を材料選定に活用する可能性について提案する。さらに、モータ性能に加え、コストなどの要素を目的関数として考慮した活用例についても紹介する。
株式会社神戸製鋼所 小川 徹也 氏 | プレイモデルを用いた直流重畳下リアクトルの損失解析と最適設計への適用材料モデリング
直流重畳下で使用されるリアクトルでは、直流磁化の影響によりヒステリシスループが変形するため、材料単体の鉄損特性のみから機器損失を精度良く予測することは難しい。本講演では、自社開発した純鉄系圧粉磁心MH20Dを対象に、プレイモデルを用いた直流重畳BH特性の推定およびヒステリシス損失解析を行った。その結果、解析値は実測結果と良好に一致し、本手法が直流重畳下リアクトルの損失予測に有効であることを確認した。加えて、本解析手法をリアクトル設計最適化へ適用し、純鉄系圧粉磁心の特長を活かした設計検討を実施した。解析を活用した材料選定および機器設計の事例を紹介する。
株式会社東芝 山畑 佳子 氏 | 代理モデルを活用した誘導電動機最適設計の高速化と実用化代理モデル
近年、誘導電動機設計では、高効率化や多様な要求仕様への対応を目的として最適化技術の活用が進んでいる。しかし、有限要素解析を用いた最適化では解析負荷が大きく、設計変数が増加するにつれて計算時間が著しく増大する。また、磁気飽和や漏れ磁束の影響による複雑な非線形特性は、代理モデルの予測精度および最適化結果の信頼性を低下させる要因となる。本講演では、過去の設計資産を学習データとして活用した代理モデルを構築し、誘導電動機最適設計の高速化を狙う。さらに、非線形特性に起因する予測誤差の低減手法を検討し、代理モデルの精度向上と最適化への適用性を評価した結果について報告する。
京都大学 中村 武恒 氏 | 電界と電流密度の非線形構成方程式を導入した実用高温超伝導誘導モータの電磁界解析と応用超電導
我々は、誘導モータのかご形回転子巻線が高温超伝導体によって構成される高温超伝導誘導モータの研究開発を行っている。これまで、最高効率99.5%超や急激な加減速に対する回転安定性他の優れた特性を実証してきた。また、これらの基礎研究成果を発展させた応用開発を産学連携プロジェクトとして複数進めており、例えば高温超伝導液体水素サブマージポンプは実用レベルにある。
高温超伝導誘導モータの社会実装を促進するためには、精密な解析・設計技術が確立されなければならない。高温超伝導体の特長は電界-電流密度の構成方程式として与えられており、当該非線形方程式を正確に導入した解析法の確立が不可避である。
本講演では、実用高温超伝導誘導モータを対象として、JMAG®-Designerに非線形電界-電流密度特性を考慮した電磁界解析結果を紹介する。また、同解析結果と試験結果を比較して定量性を議論すると共に、高温超伝導誘導モータの可能性と未来を展望する。
公益財団法人 鉄道総合技術研究所 宮崎 佳樹 氏 | 水素液化用磁気冷凍システムに向けた超電導コイルの交流損失解析超電導
水素液化用静止型磁気冷凍システムは可動部を有しないことを特徴とするが、超電導コイルに交流を通電する必要があるため、交流損失が熱負荷やシステム効率に大きく影響する。本講演では、静止型磁気冷凍機を対象に、超電導コイルの交流損失をJMAGを用いて評価した結果を報告する。実験用コイルとの比較による解析手法の妥当性確認に加え、将来システムを想定したコイルモデルの検討についても紹介する。
三菱重工業株式会社 三舩 智也 氏 | 6,000Nm級磁気ギヤードモータの設計および解析モデルの実機検証仮想試作
[TBA]
三菱電機株式会社 桒田 愛実 氏 | JMAGとRecurDynを用いた電磁界-機構連成解析の手法構築仮想試作
電磁力による機器の動作解析において、従来の手法では、JMAGで特定の部品姿勢における電磁力を算出し、その結果を機構解析ソフトウェアRecurDynへ入力していた。この手法の課題は、部品の姿勢変化に伴う電磁力の変動を正確に捉えきれない点にあり、結果として解析精度が低下するという問題があった。これらの課題を解決するため、JMAGとRecurDyn間で、電磁力と部品位置の情報を微小な時間ステップで相互にやり取りする連成解析手法を構築した。本稿では、この手法の内容と、それによる解析精度の向上について報告する。
三菱電機株式会社 小泉 遼太 氏 | 永久磁石モータのインピーダンスを用いたキャリア高調波による損失導出手法材料モデリング
永久磁石モータの損失は、正弦波電流に起因する正弦波損失と、PWM電圧に起因する電流高調波によるキャリア高調波損失に大別される。キャリア高調波損失の算出には、PWM電圧波形を入力とする電磁界解析によって損失を直接算出する手法(直接法)が用いられる。しかし、直接法は駆動条件ごとに非正弦波の過渡解析を要するため、多数の条件では計算時間が増大する。そこで、各駆動条件で正弦波電流を入力した電磁界解析からモータインピーダンスの周波数特性を求め、その結果とPWMに起因する電流高調波成分からキャリア高調波損失を算出する手法(インピーダンス法)が提案されている。インピーダンス法は駆動条件ごとの解析を要するものの、正弦波解析を用いるため、直接法と比較して計算時間を短縮できる。両手法の計算時間および損失算出精度を比較し、インピーダンス法の有効性と適用範囲を明らかにする。
住友重機械工業株式会社 江原 悠太 氏 | 超電導コイルのクエンチ過渡現象に関する数値解析超電導
超電導コイルでは、クエンチ発生後の電流減衰、発熱および温度上昇といった過渡現象を適切に評価することが、コイル保護や運転条件の検討において重要である。本研究では、JMAGを用いて、超電導コイルのクエンチ過渡現象を数値的に解析した。解析モデルを構築し、クエンチ発生後の電流変化、電磁エネルギーの消散、発熱および温度変化について評価するとともに、実験結果との比較から解析手法の妥当性を検討した。さらに、応用的な検討として、磁気的に結合した二次コイルを有する系についても解析を行い、クエンチ時のエネルギー移行が過渡応答に及ぼす影響を評価した。
川崎重工業株式会社 柴山 義康 氏 | 次世代ロボット・モビリティ向け集中巻SPMSMの要求トルクに基づく最小重量設計ロボティクス
次世代ロボット・モビリティへの適用を想定し、その用途におけるモータへの要求を整理した。本講演では、集中巻SPMSMを対象に、連続トルクとピークトルクの要求が異なる複数条件について、電磁界・熱・減磁解析を組み合わせた重量最小化を行う。要求トルクと実現可能な最小重量の関係、および重量を支配する制約を明らかにし、機体・動作設計で活用可能なモータ重量特性マップとして整理する。
東洋電機製造株式会社 佐多 良介 氏 | 産業用PMモータにおける漂遊負荷損要因分析と磁界解析モデル化手法の検討仮想試作
脱炭素社会の実現に向けて、モータのさらなる高効率化が求められている。PMモータは、小型・高効率という特長を有し、産業用途をはじめ幅広い分野への適用が進められている。当社では2000年より産業用PMモータの販売を開始し、長年にわたり実機の性能評価と分析を通じて製品改良を行ってきた。
モータ高効率化の要求に対し、効果的な損失低減を実現するためには、モータ内で発生する損失の発生源を部品単位で把握することが重要である。実機試験では、全損失から無負荷鉄損と機械損の和である固定損および直流銅損を差し引くことで漂遊負荷損を求めることができるが、この漂遊負荷損には発生源の異なる複数の損失が含まれており、実機試験のみからその内訳を把握することは困難である。これに対し、磁界解析では各部に発生する損失を個別に積み上げて算出することが可能であり、実測では分離できない漂遊負荷損の要因分析に有効である。このように、実測と磁界解析の両者を組み合わせることで、損失の発生源を明確化できる。また、実測により妥当性を確認した磁界解析モデルを活用することで、試作前に損失評価や設計検討を行うことが可能となり、試作回数の削減および開発期間の短縮が期待できる。
本講演では、160 kW級産業用PMモータを対象に、巻線内の各素線を個別にモデル化した磁界解析を適用し、各部で発生する損失を算出する。まず正弦波電流条件において漂遊負荷損を構成する各損失の寄与度を評価した上で、さらにPWMインバータ駆動時のキャリア周波数成分および高調波成分が各損失に及ぼす影響を評価する。実機試験と磁界解析の結果を基に、漂遊負荷損を構成する各損失の寄与度を明らかにするとともに、磁界解析モデルの妥当性について検討する。最後にケーススタディとして、理想的な素線配置を考慮した解析を行い、更なる損失低減の可能性を示す。
富士電機株式会社 直島 勇斗 氏 | 同期リラクタンスモータのばらつきを考慮したオフライン最適化代理モデル、オフライン最適化
近年、高効率化に加え、希土類の価格変動や調達リスク回避の観点から、同期リラクタンスモータ(SynRM)の需要が高まっている。SynRMの性能を左右するフラックスバリア形状はパラメータ最適化やトポロジー最適化が広く適用される一方、製造ばらつきの影響は考慮されない場合が多い。ばらつきを考慮した従来の最適化では、モンテカルロ法による有限要素解析の繰り返しが必要となり、過大な計算コストが課題となっていた。
そこで、ガウス過程回帰によるサロゲートモデルと多項式カオス展開を組み合わせた、オフライン最適化ワークフローを提案する。本講演ではSynRMを例題とし、従来のモンテカルロ法に対して計算時間を1/10以下に削減しつつ、ばらつきを考慮した最適化を実現した事例について報告する。
お申し込み
JMAGユーザー会にまだ参加されていない方でも安心してご参加いただけるコンテンツを豊富に用意しました。ユーザー事例発表はすべて、今回限りの貴重なご講演です。オンラインでの配信はございません。
皆さまのご参加をお待ちしております。
早期申込特典
JMAGセミナーは最大3パラレルで実施します。
早期にお申し込みいただいた方には、1日目・2日目それぞれの夕刻に、当日実施したJMAGセミナーのテキストをまとめてお渡しします。
時間が重なり参加できなかったJMAGセミナーの内容もご確認いただけます。
また、ハンズオンセミナーなど席数限定のセミナーへの優先予約や抽選へのご参加も検討しています。
ぜひともお早めにお申し込みください。
早期申込締め切り:9月28日 17:00
2025年のプログラムはこちら。
2026年のJMAGセミナーもお楽しみに。
お問い合わせ
株式会社JSOL JMAGビジネスカンパニー ユーザー会事務局
受付時間:10時~12時、13時~17時(土日祝日を除く)
お問い合わせはこちら